Lazer Tarama & Adaptif Kaynak
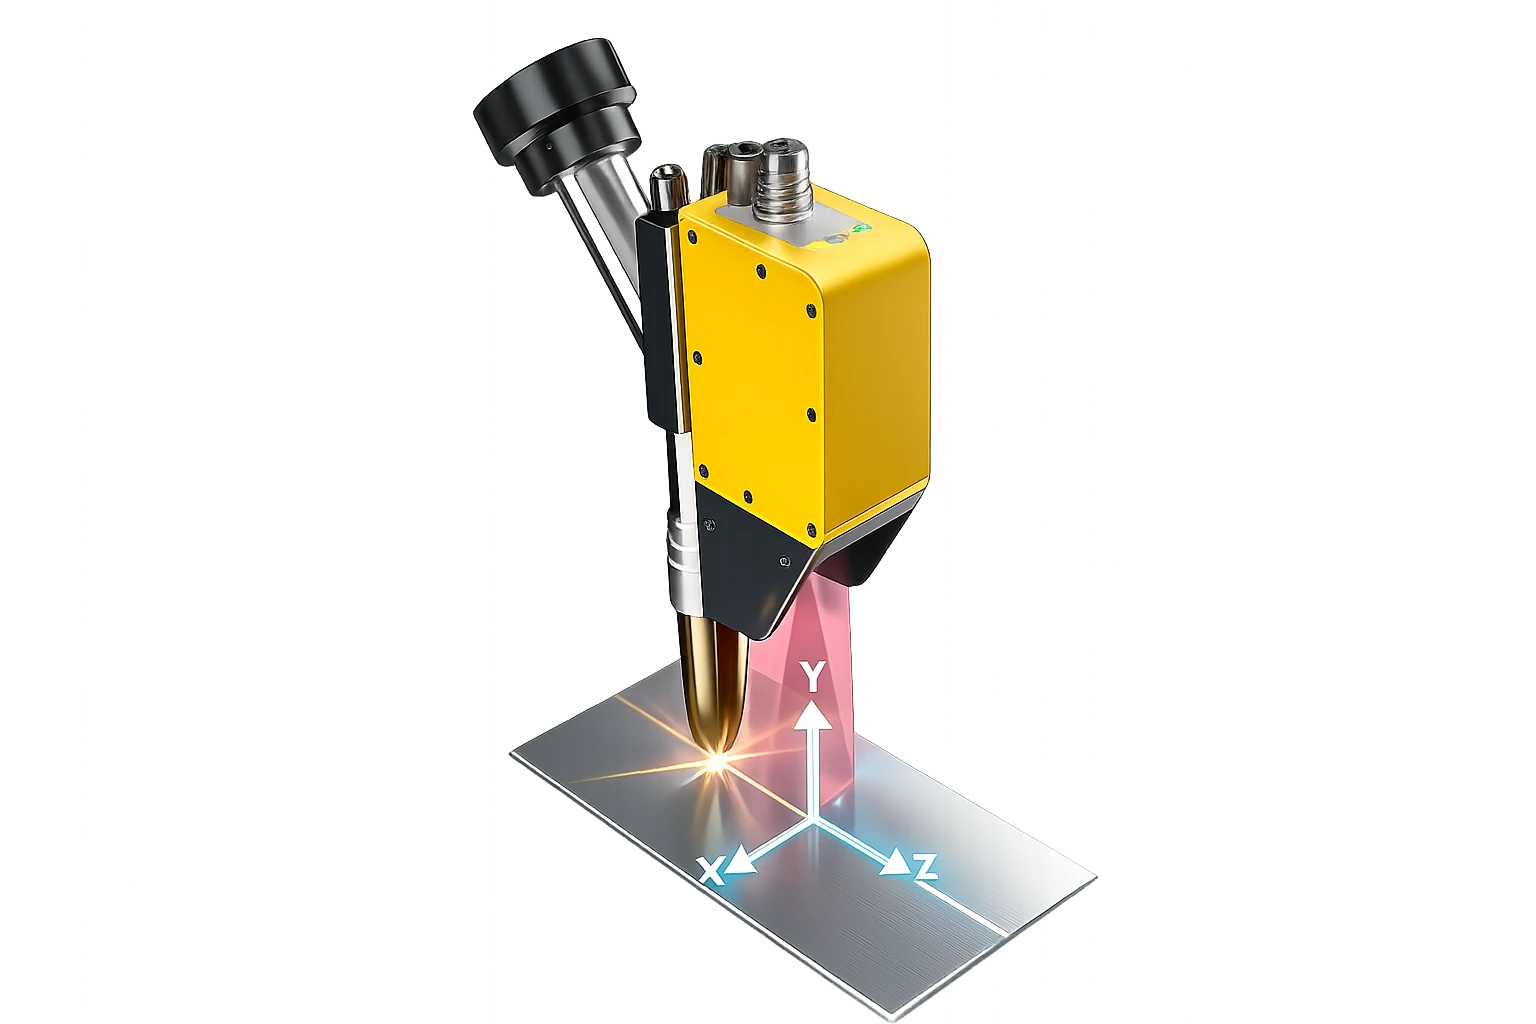
Kaynak öncesi lazer tarama ile parçanın gerçek geometrisi ölçülür, tarama yolu ekranda gerçek zamanlı simüle edilir. Yazılım bu ölçüme göre paso sayısını, paso sırasını ve kaynak parametrelerini otomatik olarak yeniden hesaplar; manuel programlama gerekmez. Kaynak sırasında ısıdan kaynaklı parça deformasyonlarında dahi lazer takip torcu değişen dikişe hizalı tutar; reprogramlama gerekmeden robot teorik modele değil, önündeki gerçek parçaya kaynak yapar.
 Gerçek Geometriye Göre Paso Planı
Teknolojinin hücredeki rolü
Ağır sanayide parça asla nominal ölçüde gelmez. Kesim toleransı, punta sonrası çarpılma, montaj boşluğu ve plaka düzlemsizliği yüzünden kaynak ağzının gerçek geometrisi teknik resimdekinden her zaman farklıdır.
Sabit programla çalışan bir robot bu farkı göremez; sonuç eksik ya da aşırı dolan dikişler, yanma olukları ve tekrar işleme yüküdür. Torcun önündeki lazer tarayıcı, kaynak yapılmadan hemen önce ağzı tarar: ağız açısı, kök aralığı, derinlik ve dolgu hacmi ölçülür.
Yazılım bu ölçüme göre kaç paso atılacağını, her pasonun konumunu ve kaynak parametrelerini yeniden hesaplar. Değişken boşluklu kalın kesitlerde her parça kendi paso planını alır; robot durmaz, uyum sağlar.
Gemi inşa, rüzgâr kulesi, basınçlı kap ve kalın kesitli yapısal çelik uygulamalarında bu yetenek olmadan robotik kaynak beklenen verimi vermez. Robentex bu uygulamalarda adaptif kaynağı opsiyon olarak değil, sistemin parçası olarak kurgular.

Yetenekler
- Kaynak ağzı geometrisi ölçümü
- Kök boşluğu ve kaçıklık tespiti
- Program yolunun parçaya göre ötelenmesi
- Kesit bazlı otomatik paso hesaplama
- Değişken ağız dolgu stratejileri
- Paso arası sıcaklık gözetimi
Bu teknolojiyi kendi parçanız üzerinde görün.
Numune kaynak testi ile başlıyoruz; sonuçları birlikte değerlendiriyoruz.